Для начинающих
Никакого опыта программирования не требуется, просто следуйте изображениям, текстам и видео, чтобы выполнить сборку, запуск и основные операции.
Начать
Программы и настройка · Windows / macOS / Linux
Сравните наборы Microduck Robot Самостоятельная сборка
Уточните актуальные цену, наличие и отправку в WhatsApp или по электронной почте.
ВАШ НОВЫЙ РОБОТ
Microduck Robot — программируемый набор для сборки двуногого робота-утки с открытым исходным кодом, Arduino Uno Q и 15 сервоприводами с последовательным интерфейсом. Соберите и откалибруйте робота, затем управляйте его движениями из браузера.
Уточните актуальную цену
Руководства и сравнения ↓Перед покупкой, пожалуйста, прочитайте инструкции по предварительной покупке ↓Посмотреть рекламный ролик ↓
Написать в WhatsAppТребуется сборка. Код и структурные файлы STL имеют открытый исходный код; содержимое каждого издания см. в списках комплектов.
Чтобы настроить базовое управление движением, выберите один из следующих двух способов.
Никакого опыта программирования не требуется, просто следуйте изображениям, текстам и видео, чтобы выполнить сборку, запуск и основные операции.
Просмотрите документацию по разработке, аппаратные интерфейсы, примеры кода и файлы с открытым исходным кодом для программирования, расширения и настройки вашей утки.
Аппаратное обеспечение, рабочий и обучающий код имеют открытый исходный код.
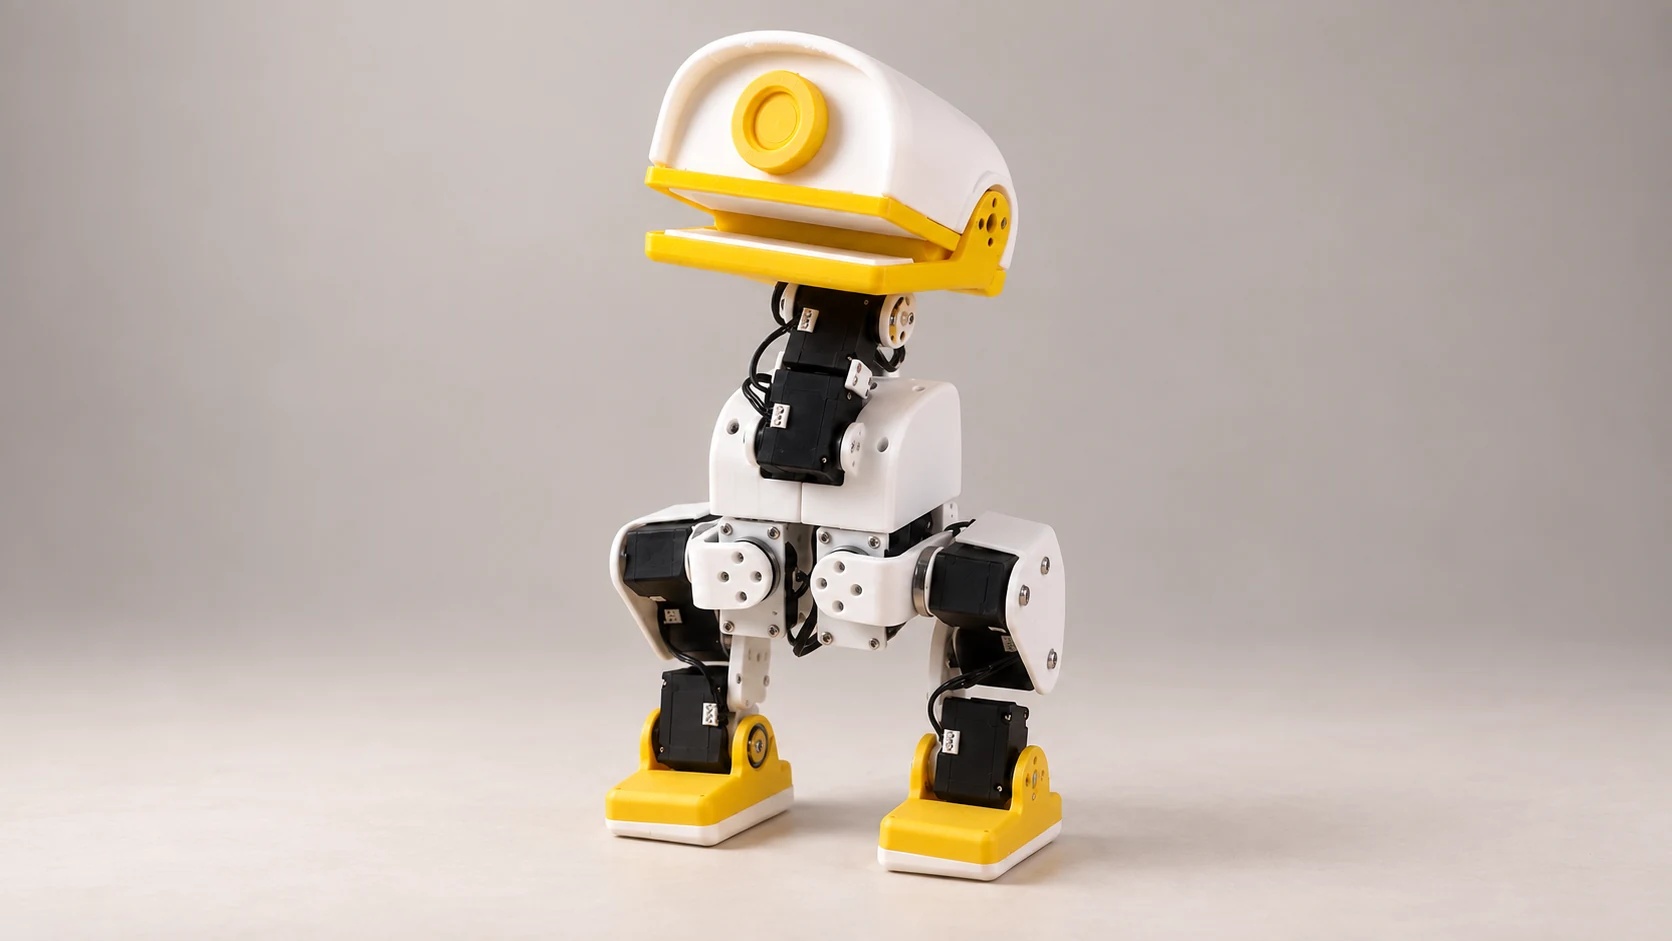
Microduck Robot / ВЕРСИИ
Microduck Robot / RESOURCES
Проверка комплектации двуногого робота, назначение ID сервоприводов, калибровка суставов и первый запуск по опубликованной инструкции Microduck Robot.
02 ↗Подключите свой Microduck Robot, проверьте калибровку, запустите ходьбу из браузера и определите причину проблем с подключением или версией.
03 ↗Сравните комплекты Microduck Robot: сборку, аудио, камеру, ToF и программное обеспечение, а также отличия от исходного проекта Microduck.
01 / ЗНАКОМЬТЕСЬ: Microduck Robot
За 86 секунд вы поближе познакомитесь с движениями, структурой и игровым процессом Microduck Robot с открытым исходным кодом.
Видео временно невозможно воспроизвести. Повторите попытку или откройте видео отдельно. Открыть видео ↗
02 / В РЕАЛЬНОМ МИРЕ
Встаньте, сделайте шаги, наклонитесь и возьмите ткань. В его маленьком теле происходит эксперимент с роботом.
Наблюдайте, как выученные стратегии движения на ваших глазах превращаются в реальные шаги.
От падения на землю до подъема — узнайте, как робот восстанавливает свое положение.
Наклонитесь, откройте рот и попытайтесь поднять его.
Видео показывает реальный прототип; функции зависят от связанного открытого проекта. Вопросы можно задать в WhatsApp или по электронной почте.
Видео временно невозможно воспроизвести. Повторите попытку или откройте видео отдельно. Открыть видео ↗
03 / ДЛЯ ЛЮБОЗНАТЕЛЬНЫХ
От первого взгляда до первого действия. Microduck Robot оставляет место для тех, кто любит роботов и исследования, и продолжает творить.
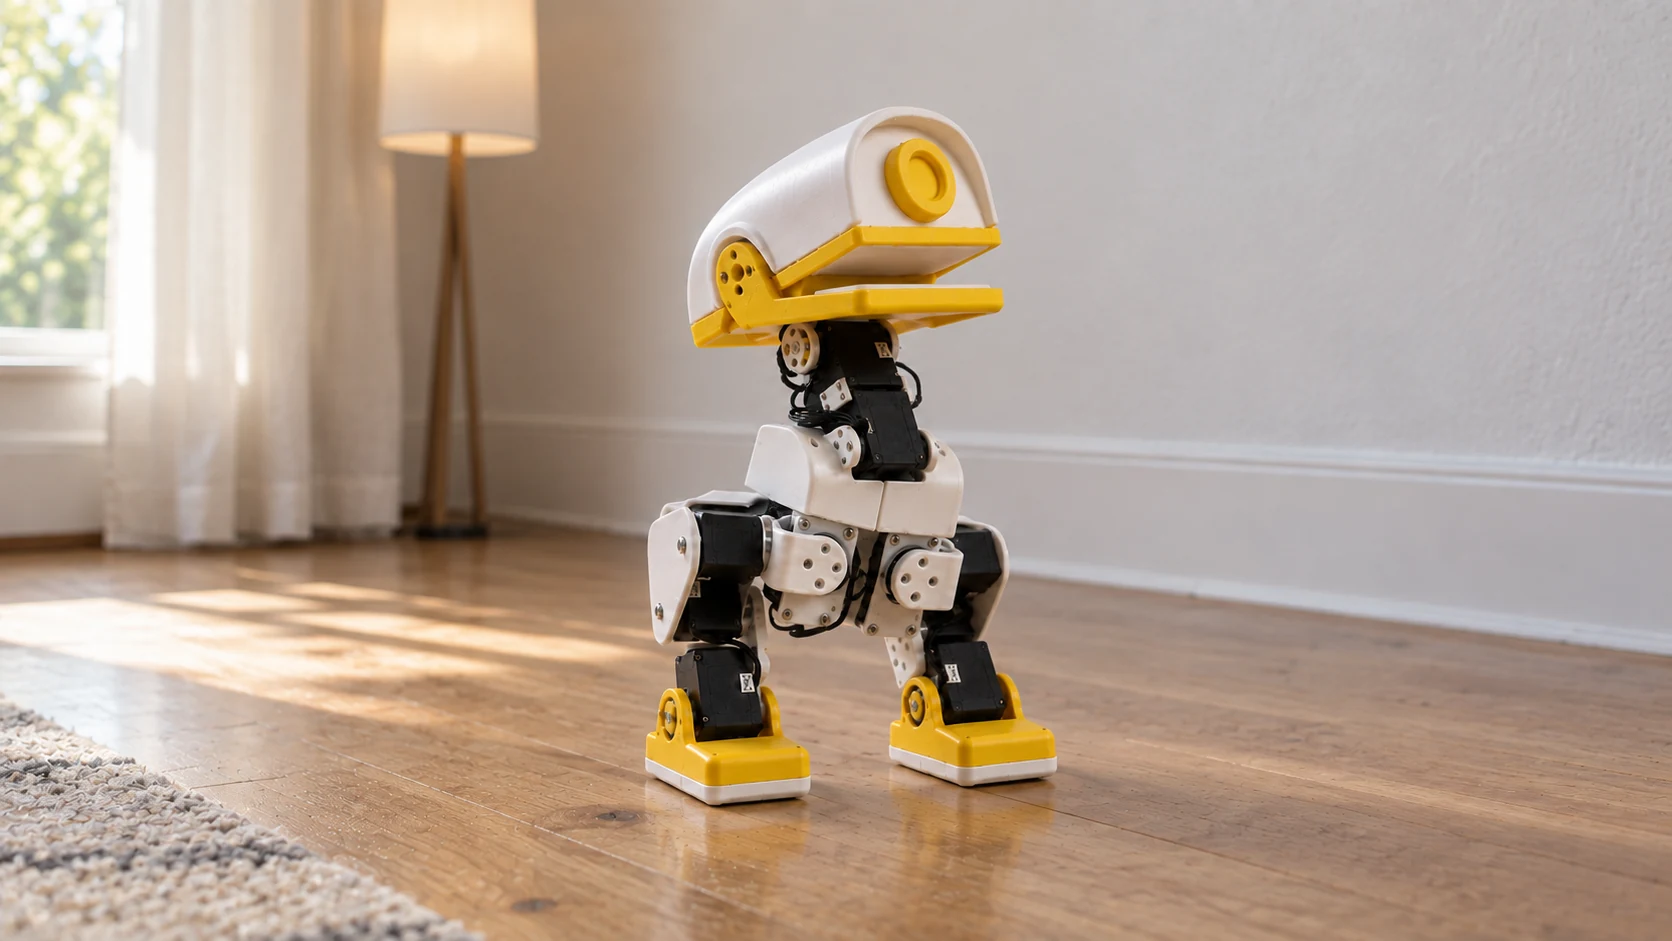
3D-печатная конструкция и 15 сервоприводов с последовательным портом позволяют отслеживать каждый поворот и шаг.
Проект, основанный на Arduino Uno Q, предоставляет интерфейсы веб-управления, настройки сервоприводов и калибровки.
Изучите информацию об оборудовании и обучающий код, чтобы изучить движения собственного робота.
ВАШЕ НОВОЕ ПРИКЛЮЧЕНИЕ
Полный набор включает аудио, камеру и модули ToF и требует самостоятельной сборки. Проверьте перечень деталей и свяжитесь с нами для обсуждения.
Вопросы / Контакты
WhatsApp · +852 5604 2694
Задайте вопросы о наборах, сборке или разработке в WhatsApp либо по адресу sales@microduck-robot.com.
Вопросы о наборах
Уточните актуальную цену, комплектацию и отправку до оформления заказа.
Узнать о полном набореВопросы о наборах и заказах направляйте в WhatsApp или на sales@microduck-robot.com. Исходная техническая документация доступна по отдельным ссылкам.
MICRODUCK / Microduck Robot
Оригинальный робот Microduck — проект Pollen Robotics. Описанный здесь набор использует адаптацию Microduck и microduck_rl. Сверяйтесь с документацией для точной ревизии оборудования и ПО управления этого набора: прошивки разных проектов не обязательно взаимозаменяемы.
microduck-robot.com публикует информацию о Microduck Robot и принимает вопросы о наборах через WhatsApp или sales@microduck-robot.com. Технические ссылки ведут к документации оборудования и ПО этого набора и к исходному проекту Pollen Robotics.
Этот DIY-набор позволяет взрослым любителям робототехники сочетать сборку, 3D-печать и программирование на Arduino Uno Q. Проект Microduck Robot публикует проекты аппаратной части, STL-файлы, код управления и код обучения с подкреплением. Лицензии, версии и инструкции по сборке приведены в связанных репозиториях.
Оба набора поддерживают двуногие движения и калибровку сервоприводов. Полный набор дополнен аудио, камерой и ToF-измерением расстояния; в базовом этих модулей нет. Точную комплектацию проверяйте по перечню деталей и странице продавца.
Оба набора требуют сборки, настройки ID сервоприводов и калибровки суставов. Корпус базового набора нужно напечатать на 3D-принтере отдельно. Для обычного управления из браузера отдельный компьютер с GPU не нужен; для собственного обучения требуется совместимый компьютер с CUDA-совместимой GPU.
Напишите нам в WhatsApp по номеру +852 5604 2694 или на sales@microduck-robot.com, чтобы получить предложение и уточнить наличие и отправку. До заказа согласуйте комплектацию, доставку и послепродажные условия. Запрос не резервирует товар и не подтверждает заказ.
НАСТРОЙКА DUCK
Выберите программу для своего компьютера, затем установите ПО робота по инструкции для вашего оборудования.
Весь пакет использует Microduck Robot AI для функций голоса, видео и ToF.Посмотреть полную инструкцию по установке комплекта ↗
На официальной странице программ Arduino выберите загрузку App Lab для своей операционной системы и компьютера.
Открыть страницу программ Arduino ↗По документации выберите и установите версию ПО управления Microduck Robot, соответствующую вашему оборудованию и модулям.
Читать инструкцию по установке ↗Иллюстрированное руководство поможет открыть страницу управления, настроить ID сервоприводов, откалибровать суставы и проверить первую стойку.
Читать руководство по настройке →После завершения развертывания программного обеспечения следуйте приведенной ниже последовательности, чтобы настроить и использовать Microduck Robot.
Запустите приложение Microduck Robot в лаборатории приложений Arduino. Дождавшись успешного запуска приложения, получите доступ к IP-адресу устройства (порт 9527) в браузере вашего компьютера.
Формат доступа: http://IP устройства:9527/. 192.168.2.97 — это только пример. Замените его фактическим IP-адресом вашего устройства.
Войдите на страницу настройки сервопривода. Подключайте только один сервопривод, который необходимо настроить за раз; идентификатор нового сервопривода по умолчанию равен 1, а дублирование идентификаторов на одной шине приведет к ошибкам.
Обязательно запомните идентификатор и место установки каждого сервопривода, чтобы избежать путаницы. ID 10, выбранный на скриншоте, является примером. ID по умолчанию 1 должен быть выбран при первой настройке нового сервопривода.
После завершения настройки идентификаторов всех сервоприводов следуйте инструкциям по сборке, чтобы завершить сборку утки и подключить все кабели.
Просмотр информации об оборудовании и сборкеПосле включения запустите приложение в лаборатории приложений Arduino, откройте страницу управления и нажмите «Калибровка», чтобы войти в интерфейс калибровки.
При открытии страницы калибровки крутящий момент всех сервоприводов отключён. Вручную установите сустав в нулевое положение и нажмите соответствующую кнопку Set center & hold: сервопривод будет удерживать это положение. Повторите для всех суставов.
В положении калибровки все звенья должны находиться в вертикальном или горизонтальном положении. Невозможность стоять в этой позе – это нормально. Этот шаг используется только для калибровки положения сервопривода.
После калибровки всех суставов вернитесь на страницу Control и нажмите Default pose. Робот должен удерживать стандартную позу и стоять.
Убедившись, что утка может нормально стоять, отсоедините кабель USB Type-C и положите Microduck Robot на землю, чтобы избежать повреждений в результате падения с высоты.
Нажмите Walk / get up, чтобы загрузить стратегии ходьбы и подъёма, обученные с подкреплением. Управляйте скоростью ходьбы джойстиком.