Проверьте готовность до подачи команд
Сборка, подключение проводов, назначение уникальных ID сервоприводам и калибровка нуля всех суставов должны быть завершены. Калибровка не исправляет неправильно собранный сустав. Калибровочная поза не предназначена для стояния.
Уточните установленное приложение: базовое Microduck Robot или Microduck Robot AI. Запишите версию и комплектацию. Инструкции для оригинального Pollen Microduck не обязательно подходят этому оборудованию.
Найдите свою плату и откройте её страницу
При настройке с компьютера используйте USB-соединение с передачей данных и убедитесь, что Arduino App Lab распознаёт нужную плату. Проверьте выбранное устройство и параметры сети; Network Info показывает назначенный адрес. Компьютер должен иметь сетевой доступ к плате.
- Запустите установленное приложение Microduck Robot в Arduino App Lab и дождитесь успешного запуска. Сам факт подключения платы ещё не означает, что приложение работает.
- Откройте http://<IP-устройства>:9527/ с фактическим адресом своей платы. http://192.168.2.97:9527/ — только пример из документации, а не универсальный адрес.
- В Microduck Robot AI адрес http://<IP-устройства>/ открывает основную панель, а :9527 — управление движением. Настройка USB Host может отключить USB-связь с компьютером; проверьте сетевой доступ по инструкции для своей версии.
Проверьте стандартную стойку
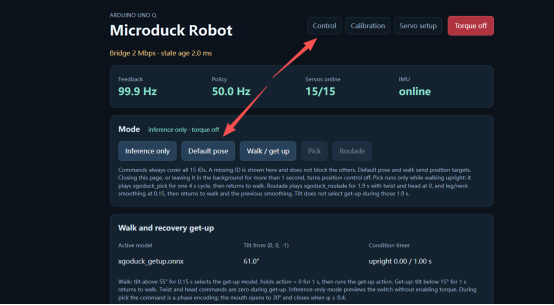
После калибровки всех суставов откройте Control и выберите Default pose. До запуска ходьбы убедитесь, что робот держит ожидаемую стойку. Скриншот не подтверждает правильность смещений суставов именно вашего робота.
Если робот не стоит, остановите последовательность и проверьте сборку, калибровку и состояние суставов. Повторный запуск ходьбы не устраняет ошибку калибровки.
Первое движение выполняйте на полу
После успешной проверки стойки отключите кабель USB Type-C, как указано в источнике, и поставьте робота на пол, вдали от перепадов высоты. Убедитесь, что связь с браузером сохранилась.
- Выберите Walk / get up для загрузки политик ходьбы и подъёма. Задайте виртуальным джойстиком небольшое движение, затем верните команду к нулю.
- Следите за активной политикой, обратной связью суставов и состоянием IMU. Доступны команды перемещения и поворота; ориентируйтесь на интерфейс установленной версии.
- Документированная кнопка отключения момента или пробел отключает крутящий момент. При необходимости поддерживайте робота: без момента он не обязан сохранять стойку. Уход со страницы, работа в фоне или тайм-аут команд останавливает управление положением; это не гарантирует удержание стойки.
Используйте только имеющиеся модули
Базовый комплект предназначен для движения и калибровки. Полный комплект добавляет аудио, камеру и ToF и требует соответствующей настройки Microduck Robot AI. Работающая страница движения не доказывает, что эти модули и службы установлены.
Для аудио выполните привязку аккаунта и агента по инструкции проекта. Для камеры и ToF сначала проверьте оборудование и панель AI. Фронтальное избегание препятствий — отдельный режим, а не гарантия автономной навигации.
Выполнение политики и обучение — разные задачи
Обычное управление из браузера использует уже обученную политику, выполняемую на роботе, и не требует отдельного компьютера с GPU. Обучение собственных политик в xgoduck_rl требует подходящего компьютера с CUDA-совместимым GPU.
Наличие задачи в учебном репозитории не доказывает её поддержку установленной средой выполнения. До запуска своей политики проверьте совместимость модели, задачи и версии ПО.
Сначала определите этап сбоя
При обращении за поддержкой сохраните сообщение об ошибке, выбранную плату, фактический IP, версию приложения и шаг, на котором произошёл сбой.
Прокрутите таблицу вбок, чтобы сравнить все столбцы.
| Симптом | Что проверить сначала |
|---|---|
| Страница не открывается | Проверьте фактический IP, порт, запуск приложения и сетевую доступность платы с компьютера. Не подставляйте адрес из примера. |
| Страница открылась, движения нет | Проверьте активный режим, крутящий момент, доступность сервоприводов и калибровку; остановитесь при неправильной позе. |
| Нет камеры, аудио или ToF | Проверьте оборудование полного комплекта, приложение AI и настройку панели; сопоставьте установленную версию с руководством. |
| Инструкция не совпадает с интерфейсом | Запишите релиз или ветку и используйте соответствующую документацию. Не угадывайте параметры сброса и не прошивайте ПО другого проекта. |
Учитывайте описанные ограничения
Источник описывает ходьбу, подъём и запускаемое пользователем движение захвата. Захват — предобученное движение, без распознавания или автономного поиска предмета. Подъём зависит от условий, указанных для политики.
Это порядок действий по документации. Здесь нет заводского пароля, универсальной процедуры сброса или гарантии одинаковой работы всех аппаратных ревизий. Установку и обновление выполняйте по ссылкам на проект.