Kiểm tra điều kiện trước khi ra lệnh chuyển động
Phải hoàn tất lắp ráp, đấu dây, đặt ID riêng cho từng servo và hiệu chuẩn vị trí 0 của mọi khớp. Hiệu chuẩn không sửa được một khớp lắp sai. Tư thế hiệu chuẩn không phải tư thế đứng.
Xác định ứng dụng đã cài là Microduck Robot cơ bản hay Microduck Robot AI. Ghi lại phiên bản và loại kit. Hướng dẫn cho Microduck gốc của Pollen không tự động áp dụng cho phần cứng này.
Xác định bo mạch và mở trang điều khiển của bạn
Khi thiết lập từ máy tính, dùng kết nối USB truyền dữ liệu và kiểm tra Arduino App Lab có nhận đúng bo mạch không. Kiểm tra thiết bị đang chọn và thông tin mạng; Network Info hiển thị địa chỉ được cấp. Máy tính phải truy cập được bo mạch qua mạng đó.
- Chạy ứng dụng Microduck Robot đã cài trong Arduino App Lab và chờ khởi động thành công. Chỉ thấy thiết bị kết nối chưa có nghĩa ứng dụng đang chạy.
- Mở http://<IP-thiết-bị>:9527/ bằng địa chỉ thực tế của bạn. http://192.168.2.97:9527/ chỉ là ví dụ trong tài liệu, không phải địa chỉ chung cho mọi robot.
- Với Microduck Robot AI, http://<IP-thiết-bị>/ mở bảng điều khiển tổng hợp, còn :9527 là giao diện chuyển động. Cấu hình USB Host có thể ngắt kết nối USB với máy tính; hãy xác nhận truy cập mạng theo hướng dẫn cài đặt đúng phiên bản.
Kiểm tra tư thế đứng mặc định
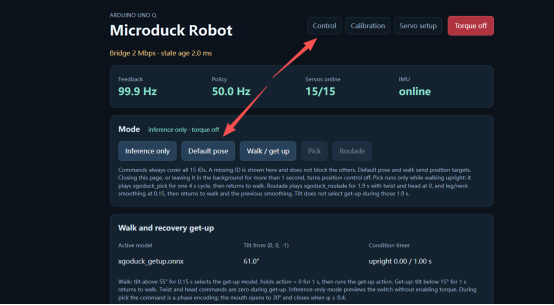
Sau khi hiệu chuẩn tất cả các khớp, mở Control và chọn Default pose. Kiểm tra robot có giữ được tư thế đứng dự kiến trước khi thử đi. Ảnh chụp giao diện không chứng minh độ lệch các khớp trên robot của bạn đã đúng.
Nếu robot không đứng được, dừng trình tự và kiểm tra hướng dẫn lắp ráp, hiệu chuẩn cùng trạng thái khớp. Chạy lại chế độ đi nhiều lần không khắc phục được lỗi hiệu chuẩn.
Thực hiện chuyển động đầu tiên trên sàn
Sau khi xác nhận robot đứng được, rút cáp USB Type-C theo tài liệu và đặt robot trên sàn, tránh mép cao hoặc bậc chênh lệch. Kiểm tra lại kết nối từ trình duyệt vẫn hoạt động.
- Chọn Walk / get up để tải chính sách đi bộ và đứng dậy. Dùng cần điều khiển ảo cho một chuyển động nhỏ trước, rồi đưa lệnh chuyển động về 0.
- Theo dõi chính sách hiện tại, phản hồi khớp và trạng thái IMU. Giao diện cũng có lệnh di chuyển và quay; hãy dùng các điều khiển hiển thị trong phiên bản đã cài.
- Nút tắt mô-men xoắn được tài liệu mô tả hoặc phím cách sẽ tắt mô-men. Đỡ robot khi cần: tắt mô-men không giữ robot đứng. Rời trang, đưa trang xuống nền hoặc hết thời gian nhận lệnh sẽ dừng điều khiển vị trí; điều đó không bảo đảm giữ tư thế đứng.
Chỉ dùng những mô-đun có trong bộ kit
Bộ cơ bản phục vụ chuyển động và hiệu chuẩn. Bộ đầy đủ bổ sung phần cứng âm thanh, camera, ToF và dùng cấu hình Microduck Robot AI tương ứng. Trang chuyển động hoạt động không chứng minh các mô-đun hoặc dịch vụ đó đã được cài.
Với âm thanh, làm theo quy trình liên kết tài khoản và tác nhân AI của dự án. Với camera và ToF, trước hết kiểm tra phần cứng và bảng điều khiển AI. Tránh chướng ngại vật phía trước là một chế độ cụ thể, không bảo đảm khả năng tự điều hướng hoàn toàn.
Phân biệt chạy chính sách và huấn luyện
Điều khiển thông thường bằng trình duyệt sử dụng chính sách đã huấn luyện chạy trên robot, không cần máy tính GPU riêng. Huấn luyện chính sách của bạn bằng xgoduck_rl cần máy tính có GPU tương thích CUDA phù hợp.
Một tác vụ có trong kho huấn luyện không có nghĩa phiên bản phần mềm đang chạy đã hỗ trợ. Kiểm tra sự tương thích giữa mô hình, tác vụ và môi trường thực thi trước khi thử chính sách tự tạo.
Xác định bước bị lỗi trước khi thay phần mềm
Khi nhờ dự án hỗ trợ, hãy tập hợp thông báo lỗi, bo mạch đã chọn, IP thực tế, phiên bản ứng dụng và bước không thành công.
Cuộn ngang để so sánh tất cả các cột.
| Triệu chứng | Kiểm tra đầu tiên |
|---|---|
| Không mở được trang | Kiểm tra IP thật, cổng, ứng dụng đã chạy và đường mạng từ máy tính đến bo mạch. Không thay bằng IP ví dụ. |
| Mở được trang nhưng không chuyển động | Kiểm tra chế độ, mô-men, servo trực tuyến và hiệu chuẩn; dừng nếu tư thế không đúng. |
| Không có camera, âm thanh hoặc ToF | Xác nhận phần cứng bộ đầy đủ, ứng dụng AI và cấu hình bảng điều khiển; đối chiếu phiên bản với tài liệu. |
| Tài liệu không khớp giao diện | Ghi lại bản phát hành hoặc nhánh và dùng tài liệu tương ứng. Không đoán giá trị khôi phục hay nạp firmware của dự án khác. |
Hiểu giới hạn được tài liệu mô tả
Nguồn mô tả đi bộ, đứng dậy và động tác nhặt do người dùng kích hoạt. Nhặt là chuyển động đã huấn luyện, không phải nhận dạng hay tự tìm đồ vật. Đứng dậy cũng phụ thuộc các điều kiện của chính sách được mô tả.
Đây là quy trình dựa trên tài liệu. Hướng dẫn không cung cấp mật khẩu nhà máy, cách khôi phục chung hoặc bảo đảm mọi phiên bản phần cứng hoạt động giống nhau. Xem tài liệu dự án được liên kết để cài đặt và cập nhật.