動かす前に準備状況を確認する
組み立て、配線、重複のないサーボ ID の設定、全関節のゼロ位置調整が完了していることを確認します。キャリブレーションは組み立てミスを補うものではありません。また、調整用の姿勢と自立する姿勢は異なります。
インストール済みのアプリが Microduck Robot か Microduck Robot AI かを確認し、バージョンとキットの種類を記録します。Pollen のオリジナル Microduck の手順が、このハードウェアにもそのまま適用できるとは限りません。
自分のボードを特定して操作画面を開く
PC での初期設定にはデータ通信可能な USB 接続を使用し、Arduino App Lab が目的のボードを認識していることを確認します。選択した機器とネットワーク情報を確認してください。割り当てられた IP は Network Info で確認でき、PC からそのネットワーク経由でボードに到達できる必要があります。
- Arduino App Lab で導入済みの Microduck Robot アプリを実行し、正常に起動するまで待ちます。ボードの接続表示だけでは、アプリが動作しているとは判断できません。
- 実際の IP を使って http://<機器のIP>:9527/ を開きます。http://192.168.2.97:9527/ は資料中の例であり、すべての機器に共通するアドレスではありません。
- Microduck Robot AI では http://<機器のIP>/ がコックピット、:9527 が動作制御画面です。USB Host の設定で PC との USB 接続が切れる場合があるため、対応する導入手順に従ってネットワーク接続を確認します。
標準の立ち姿勢を確認する
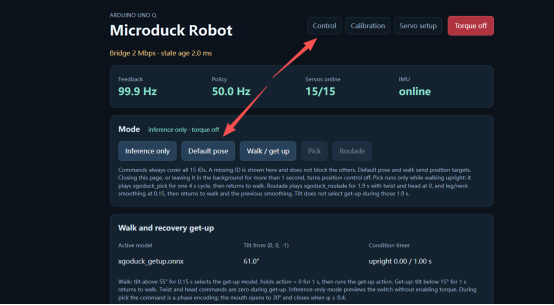
全関節の調整後、Control を開いて Default pose を選択します。歩行を開始する前に、ロボットが想定された立ち姿勢を維持できるか確認してください。資料のスクリーンショットだけでは、自分の機体の関節オフセットが正しいことは確認できません。
自立できない場合は先へ進まず、組み立て・キャリブレーションの手順と関節の状態を確認します。歩行モードを繰り返し起動しても、調整の不備を解決することにはなりません。
最初の動作は床の上で行う
立ち姿勢を確認したら、資料の指示に従って USB Type-C ケーブルを抜き、段差や高い場所の縁から離れた床面に置きます。ブラウザーから引き続き接続できることを確認してください。
- Walk / get up を選び、歩行と起き上がりの方策を読み込みます。仮想ジョイスティックで最初は小さく動かし、その後、移動指令をゼロに戻します。
- 現在の方策、関節のフィードバック、IMU の状態を観察します。移動方向や旋回の操作もありますが、実際のバージョンに表示される操作に従ってください。
- 資料にあるトルク無効化の操作、またはスペースキーでトルクを切れます。必要に応じて機体を支えてください。トルクを切っても自立が維持されるわけではありません。ページを離れる、バックグラウンドにする、制御がタイムアウトすると位置制御が停止しますが、立ち姿勢の保持を保証するものではありません。
搭載されているモジュールを使う
ベーシックキットは動作制御とキャリブレーションが中心です。フルキットには音声・カメラ・ToF の機器が加わり、対応する Microduck Robot AI の設定を使います。動作制御画面が開けても、各モジュールやサービスの導入が完了しているとは限りません。
音声機能はプロジェクトのアカウント・エージェント連携手順に従います。カメラと ToF は、まず機器の有無と AI コックピットを確認してください。前方の障害物回避は特定の動作モードであり、自律的なナビゲーションを保証するものではありません。
方策の実行と学習を区別する
通常のブラウザー操作では、学習済みの方策をロボット側で実行します。別の GPU 搭載 PC は不要です。xgoduck_rl で独自の方策を学習する場合は、適切な CUDA 対応 GPU を備えた PC が必要です。
学習用リポジトリにタスクがあっても、導入済みの実行環境で対応しているとは限りません。独自の方策を試す前に、モデル・タスク・実行環境の組み合わせを確認してください。
ソフトウェアを変更する前に問題の段階を絞る
問い合わせる際は、エラー文、選択したボード、実際の IP、アプリのバージョン、失敗した手順をまとめておきます。
横にスクロールしてすべての列を比較できます。
| 症状 | 最初に確認すること |
|---|---|
| ページが開かない | 実際の IP、ポート、アプリの起動、PC とボードのネットワーク到達性を確認します。例の IP に置き換えないでください。 |
| ページは開くが動かない | 動作モード、トルク、サーボの接続状態、調整の完了を確認します。姿勢が不適切なら停止してください。 |
| カメラ・音声・ToF が使えない | フルキットの機器、AI アプリ、コックピットの設定を確認し、導入した版と手順を照合します。 |
| 手順と画面が一致しない | リリースまたはブランチを記録し、その資料を使用します。リセット値を推測したり別プロジェクトのファームウェアを書き込んだりしないでください。 |
資料で確認できる動作範囲を理解する
資料では歩行、起き上がり、ユーザーが開始する拾い上げ動作が説明されています。拾い上げは学習済みの動作であり、物体の認識や自律探索ではありません。起き上がりも方策の条件に従います。
このガイドは資料に基づく操作手順です。工場出荷時のパスワード、全機種共通のリセット方法、全ハードウェア版で同じ動作をする保証は提供しません。導入や更新はリンク先のプロジェクト資料で確認してください。