發送運動指令前確認準備狀態
確認裝配、接線、唯一的伺服馬達 ID 及關節零位校准已經完成。校准是必要前提,不能用來彌補關節裝配錯誤。校准姿態並不是站立姿態。
確認安裝的是基礎 Microduck Robot 應用程式還是 Microduck Robot AI。記錄應用程式版本及套件類型;原始 Pollen Microduck 的說明不會自動適用於這裡的硬體。
先找到開發板,再打開控制頁面
通過電腦設置時,使用支持數據傳輸的 USB 連接,確認 Arduino App Lab 識別到目標開發板。檢查所選設備及網路資訊;Network Info 顯示分配的地址。電腦必須能夠通過網路訪問該開發板。
- 在 Arduino App Lab 中執行已經安裝的 Microduck Robot 應用程式,等待啓動成功;只顯示設備已連接並不代表應用程式已經執行。
- 使用實際地址打開 http://<device-IP>:9527/。http://192.168.2.97:9527/ 只是來源中的示例,不是通用地址。
- Microduck Robot AI 的駕駛艙地址是 http://<device-IP>/,:9527 為運動界面。AI 的 USB Host 配置可能斷開電腦 USB 連接,請根據匹配的安裝指南確認網路訪問。
確認預設站姿
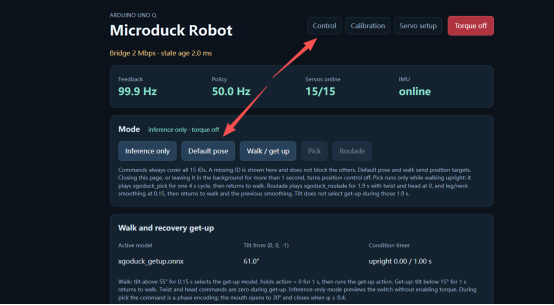
完成所有關節校准後,打開 Control 並選擇 Default pose。嘗試行走前,確認機器人能保持預期的站立姿態。截圖中機器人看起來直立,不代表您自己的關節偏移設置正確。
若機器人無法站立,應停止此流程,回查裝配、校准說明和關節狀態。不要反復啓動行走策略來掩蓋校准問題。
在地面完成第一次移動
確認站姿後,按來源說明拔下 USB Type-C 線,將機器人放在地面並遠離高處邊緣,再次確認瀏覽器連接仍然有效。
- 選擇 Walk / get up 加載行走和起身策略。先用虛擬搖桿進行小幅移動,再將控制指令歸零。
- 觀察當前策略、關節反饋及 IMU 狀態。瀏覽器也支持方向及轉向指令,請遵循已安裝版本界面上的控件說明。
- 文檔中的關閉扭矩控件或空格鍵可禁用扭矩。必要時扶住機器人:關閉扭矩不會維持站立。離開頁面、切換至後台或控制超時會停止位置控制,這不等於保證保持站姿。
只使用套件實際具備的模組
基礎款提供運動與校准功能。整機套件添加音頻、攝影機和 ToF 硬體,需使用匹配的 Microduck Robot AI 設置。僅能打開運動頁面,並不能證明相關模組或服務已經安裝。
音頻功能請遵循項目的帳號與智慧體綁定說明。使用攝影機和 ToF 前,先檢查模組是否存在,以及 AI 駕駛艙的設置。前向避障是一種特定模式,不代表自主導航能力保證。
執行策略與訓練策略是兩回事
普通瀏覽器控制使用在機器人上執行的已訓練策略,不需要另外一台 GPU 電腦。自行訓練策略使用 xgoduck_rl 環境,需要適合的 CUDA GPU 電腦。
訓練倉庫中出現某項任務,不代表已安裝的執行程式支持它。嘗試自定義策略前,應確認模型、任務與執行端的兼容性。
先定位失敗階段,再考慮改動軟體
向項目求助時,請一並保留錯誤資訊、所選開發板、實際 IP、應用程式版本及失敗步驟。
橫向捲動以比較所有欄位。
| 症狀 | 優先檢查 |
|---|---|
| 無法打開瀏覽器頁面 | 重新檢查實際 IP、連接埠、應用程式啓動狀態,以及電腦到開發板的網路連通性。不要用示例地址替換實際 IP。 |
| 頁面可打開,但不能運動 | 檢查當前模式、扭矩狀態、伺服馬達在線狀態及校准是否完成;姿態異常時停止操作。 |
| 沒有攝影機、音頻或 ToF 功能 | 確認整機套件硬體、AI 應用程式和駕駛艙設置,並將已安裝版本與連結的指南對照。 |
| 說明與界面不符 | 記錄發佈版本或分支,並使用相應文檔。不要猜測重置參數,或刷入另一個項目的韌體。 |
理解已演示功能的邊界
來源描述了行走、起身恢復和手動觸發叼取。叼取是預訓練動作,不包含物體識別或自主尋找目標。起身恢復也取決於文檔中描述的策略條件。
請把本指南視為基於文檔整理的工作流程。這裡不提供出廠密碼、通用重置方法,也不保證所有硬體版本行為一致。安裝和更新請參閱所連結的項目說明。