发送运动指令前确认准备状态
确认装配、接线、唯一的舵机 ID 及关节零位校准已经完成。校准是必要前提,不能用来弥补关节装配错误。校准姿态并不是站立姿态。
确认安装的是基础 Microduck Robot 应用还是 Microduck Robot AI。记录应用版本及套件类型;原始 Pollen Microduck 的说明不会自动适用于这里的硬件。
先找到开发板,再打开控制页面
通过电脑设置时,使用支持数据传输的 USB 连接,确认 Arduino App Lab 识别到目标开发板。检查所选设备及网络信息;Network Info 显示分配的地址。电脑必须能够通过网络访问该开发板。
- 在 Arduino App Lab 中运行已经安装的 Microduck Robot 应用,等待启动成功;只显示设备已连接并不代表应用已经运行。
- 使用实际地址打开 http://<device-IP>:9527/。http://192.168.2.97:9527/ 只是来源中的示例,不是通用地址。
- Microduck Robot AI 的驾驶舱地址是 http://<device-IP>/,:9527 为运动界面。AI 的 USB Host 配置可能断开电脑 USB 连接,请根据匹配的安装指南确认网络访问。
确认默认站姿
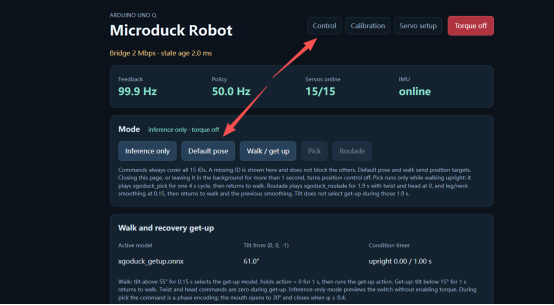
完成所有关节校准后,打开 Control 并选择 Default pose。尝试行走前,确认机器人能保持预期的站立姿态。截图中机器人看起来直立,不代表您自己的关节偏移设置正确。
若机器人无法站立,应停止此流程,回查装配、校准说明和关节状态。不要反复启动行走策略来掩盖校准问题。
在地面完成第一次移动
确认站姿后,按来源说明拔下 USB Type-C 线,将机器人放在地面并远离高处边缘,再次确认浏览器连接仍然有效。
- 选择 Walk / get up 加载行走和起身策略。先用虚拟摇杆进行小幅移动,再将控制指令归零。
- 观察当前策略、关节反馈及 IMU 状态。浏览器也支持方向及转向指令,请遵循已安装版本界面上的控件说明。
- 文档中的关闭扭矩控件或空格键可禁用扭矩。必要时扶住机器人:关闭扭矩不会维持站立。离开页面、切换至后台或控制超时会停止位置控制,这不等于保证保持站姿。
只使用套件实际具备的模块
基础款提供运动与校准功能。整机套件添加音频、摄像头和 ToF 硬件,需使用匹配的 Microduck Robot AI 设置。仅能打开运动页面,并不能证明相关模块或服务已经安装。
音频功能请遵循项目的账号与智能体绑定说明。使用摄像头和 ToF 前,先检查模块是否存在,以及 AI 驾驶舱的设置。前向避障是一种特定模式,不代表自主导航能力保证。
运行策略与训练策略是两回事
普通浏览器控制使用在机器人上运行的已训练策略,不需要另外一台 GPU 电脑。自行训练策略使用 xgoduck_rl 环境,需要适合的 CUDA GPU 电脑。
训练仓库中出现某项任务,不代表已安装的运行程序支持它。尝试自定义策略前,应确认模型、任务与运行端的兼容性。
先定位失败阶段,再考虑改动软件
向项目求助时,请一并保留错误信息、所选开发板、实际 IP、应用版本及失败步骤。
横向滚动以比较全部栏目。
| 症状 | 优先检查 |
|---|---|
| 无法打开浏览器页面 | 重新检查实际 IP、端口、应用启动状态,以及电脑到开发板的网络连通性。不要用示例地址替换实际 IP。 |
| 页面可打开,但不能运动 | 检查当前模式、扭矩状态、舵机在线状态及校准是否完成;姿态异常时停止操作。 |
| 没有摄像头、音频或 ToF 功能 | 确认整机套件硬件、AI 应用和驾驶舱设置,并将已安装版本与链接的指南对照。 |
| 说明与界面不符 | 记录发布版本或分支,并使用相应文档。不要猜测重置参数,或刷入另一个项目的固件。 |
理解已演示功能的边界
来源描述了行走、起身恢复和手动触发叼取。叼取是预训练动作,不包含物体识别或自主寻找目标。起身恢复也取决于文档中描述的策略条件。
请把本指南视为基于文档整理的工作流程。这里不提供出厂密码、通用重置方法,也不保证所有硬件版本行为一致。安装和更新请参阅所链接的项目说明。