核對套件、BOM 與 STL 檔案
裝配前先確認版本。兩款均使用 Arduino Uno Q 和 15 個序列埠伺服馬達,整機套件另含音頻、攝影機及 ToF 模組。請逐項對照相應的物料清單,不能把兩款套件的裝箱內容視為完全相同。
基礎款外殼需要另行 3D 列印。請使用硬體倉庫中適合該版本的 STL 檔案及裝配說明。公開設計檔案不代表賣家的套件已經包含全部列印件或配件。
打開設置控制台
按照上遊說明部署匹配的執行程式,再在 Arduino App Lab 中啓動 Microduck Robot 應用程式。確認啓動成功後,才打開控制界面。
- 查找機器人實際分配到的 IP 地址。
- 在電腦瀏覽器打開 http://deviceIP:9527/,將 deviceIP 替換為實際地址。
- 確認控制頁面可以加載後,再進入 Servo setup。示例中的 IP 地址不等於您機器人的地址。
每次只設置一個伺服馬達 ID
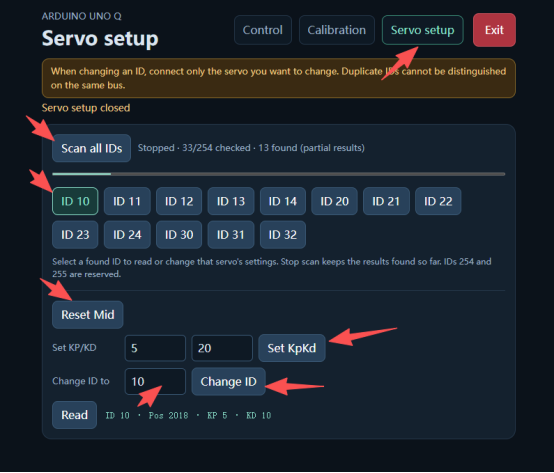
僅連接本次需要設置的伺服馬達。文檔流程中新伺服馬達使用預設 ID 1;同一總線上的重復 ID 會引發錯誤。每個目標 ID 必須取自對應版本的裝配說明,不要把截圖中的示例 ID 10 當作通用設置。
- 在 Servo setup 中點擊 Scan all IDs,新伺服馬達選擇 ID 1。
- 依次點擊 Reset Mid 和 Set KpKd。
- 在 Change ID to 中填寫該伺服馬達的目標 ID,再點擊 Change ID。
- 記錄新的 ID 及其安裝位置,再按相同流程處理下一個伺服馬達。
按照硬體說明完成裝配
所有伺服馬達 ID 設置完成後,按照硬體項目的圖文順序組裝,並依照文檔連接線材。保留 ID 與安裝位置的對應記錄,避免把外觀相似的伺服馬達裝錯位置。
本概覽不提供螺絲扭矩、連接器引腳定義或替代接線方案。請使用適合該硬體版本的圖紙和零件,並在運動操作前解決所有不一致之處。物料清單不能代替接線圖。
逐關節校准零位
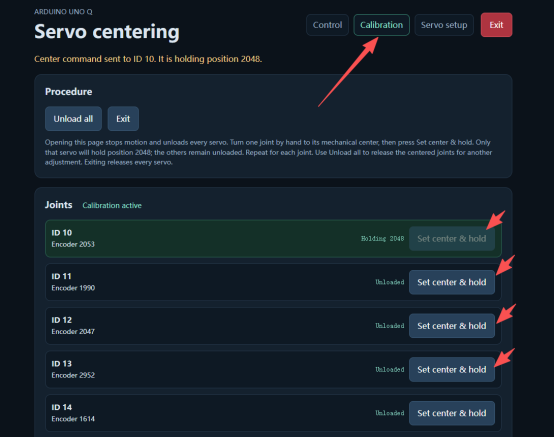
通電後在 Arduino App Lab 中執行應用程式,從控制頁面進入 Calibration。文檔中的校准模式最初會釋放所有伺服馬達的扭矩。
- 用手將一個關節調整到參考零位。
- 點擊該伺服馬達對應的 Set center & hold,伺服馬達應保持剛才設置的位置。
- 對所有關節重復操作,每次點擊前確認關節身份。
識別零位校准姿態
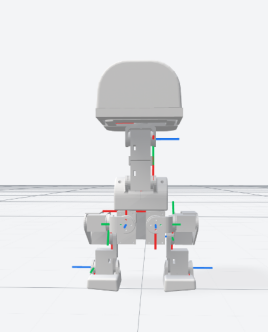
參考零位姿態中的連桿應像上游正視圖及側視圖一樣呈垂直或水平。這是校准參考姿態,不是行走站姿。
機器人在該姿態下不能獨立站立是預期現象。不要為了讓校准姿態保持平衡而改動零位;應將實際關節方向與該版本的參考圖逐一對照。
先確認站立,再開始行走
完成所有關節的校准後,返回 Control 並點擊 Default pose。機器人應能保持預設姿態並站立。若不能,請先重新核對 ID 對應關係、裝配和校准,而不是直接啓動行走策略。
- 確認正常站立後,按上游流程拔下 USB Type-C 線。
- 將機器人放在地面,不要放在高台或桌沿。
- 點擊 Walk / get up 加載行走和起身策略,再通過搖桿控制移動。
從最後一個已確認的步驟排查問題
下列內容是診斷檢查點,不是已確認的故障結論。咨詢上游項目時,請保留執行程式版本、伺服馬達 ID 記錄和實際現象。若界面或流程不同,應查對應版本說明,不要自行猜測 ID 或控制參數。
橫向捲動以比較所有欄位。
| 觀察到的現象 | 檢查點 |
|---|---|
| 控制頁面無法加載 | 確認應用程式啓動成功,並檢查設備 IP 和連接埠 9527。 |
| 伺服馬達掃描或選擇結果不一致 | 恢復為每次只接一個伺服馬達,檢查是否存在重復 ID。 |
| 錯誤的關節移動,或預設站姿變形 | 對照硬體說明檢查 ID 與安裝位置的對應關係以及零位方向。 |
| 校准姿態無法站立 | 先區分參考零位姿態與 Default pose,再決定是否需要重新校准。 |